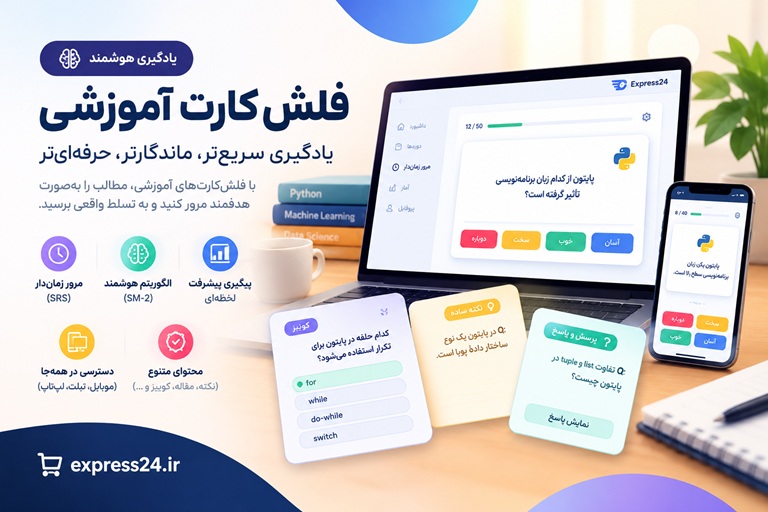
فلشکارتهای آموزشی طراحی سیستمهای کنترل رباتیک مبتنی بر MARL برای مونتاژ
🎓 دوره آموزشی جامع
📚 اطلاعات دوره
عنوان دوره: دوره طراحی سیستمهای کنترل رباتیک مبتنی بر MARL برای مونتاژ
موضوع کلی: یادگیری تقویتی چندعامله (MARL)
موضوع میانی: یادگیری تقویتی چندعامله برای کنترل رباتهای صنعتی برای انجام عملیات مونتاژ قطعات با نیاز به نیروی متوسط
📋 سرفصلهای دوره
- 1. مبانی یادگیری تقویتی چندعامله در کنترل رباتیک
- 2. صورتبندی مسئله مونتاژ بهعنوان فرایند تصمیمگیری چندعامله
- 3. مدلسازی رباتهای صنعتی بهعنوان عاملهای یادگیرنده
- 4. تعریف محیط، حالت، عمل و پاداش در عملیات مونتاژ
- 5. طراحی فضای حالت برای کنترل رباتهای مونتاژکار
- 6. طراحی فضای عمل برای حرکات و فرمانهای رباتیک
- 7. مدلسازی نیرو، گشتاور و تماس در فرایند مونتاژ
- 8. ویژگیهای عملیات مونتاژ با نیاز نیروی متوسط
- 9. مدلسازی قطعات، ابزار و قیود هندسی مونتاژ
- 10. تعریف اهداف مشترک میان رباتهای همکار
- 11. تقسیم وظایف مونتاژ میان چند ربات
- 12. معماری کنترل متمرکز، غیرمتمرکز و ترکیبی
- 13. مشاهدهپذیری کامل و جزئی در محیط مونتاژ
- 14. اشتراکگذاری اطلاعات میان عاملهای رباتیک
- 15. طراحی تابع پاداش برای دقت و موفقیت مونتاژ
- 16. پاداشدهی برای کنترل نیروی تماس
- 17. پاداشدهی برای کاهش زمان چرخه مونتاژ
- 18. جریمه برخورد، لغزش و خطای موقعیت
- 19. جلوگیری از پاداشهای متناقض و رفتارهای ناخواسته
- 20. مدیریت تأخیر و نویز در حسگرهای رباتیک
- 21. انتخاب الگوریتم مناسب برای MARL در مونتاژ
- 22. مبانی Independent Q-Learning برای رباتهای همکار
- 23. یادگیری Actor-Critic چندعامله برای کنترل ربات
- 24. استفاده از MADDPG در کنترل چندرباتی
- 25. استفاده از MAPPO برای سیاستهای همکاری رباتها
- 26. مقایسه روشهای Value-Based و Policy-Based در MARL
- 27. آموزش متمرکز و اجرای غیرمتمرکز در رباتهای مونتاژ
- 28. اشتراک تجربه و یادگیری از تعامل عاملها
- 29. مدیریت مسئله Non-Stationarity در یادگیری چندعامله
- 30. حل مسئله Credit Assignment در موفقیت مشترک مونتاژ
- 31. هماهنگی حرکتی چند ربات در فضای کاری مشترک
- 32. برنامهریزی توالی عملیات مونتاژ با MARL
- 33. یادگیری تقسیم کار پویا میان رباتها
- 34. هماهنگی گرفتن، جابهجایی و قراردهی قطعات
- 35. یادگیری همزمان حرکت و نیروی اعمالی
- 36. کنترل تماس ربات با قطعات در حین مونتاژ
- 37. یادگیری Insert و Fit برای اتصال قطعات
- 38. مدیریت عدمقطعیت موقعیت قطعات
- 39. یادگیری مقاوم در برابر خطای اندازهگیری
- 40. ادغام بینایی ماشین با MARL برای مونتاژ
- 41. استفاده از دوربین و حسگر عمق در حلقه کنترل
- 42. ادغام Force-Torque Sensor با سیاست یادگیری
- 43. فیوژن دادههای دیداری و نیرویی برای تصمیمگیری
- 44. طراحی کنترلکننده حلقهبسته مبتنی بر MARL
- 45. تبدیل خروجی سیاست به فرمانهای قابل اجرای ربات
- 46. کنترل موقعیت، سرعت و گشتاور با سیاست یادگیری
- 47. مدیریت محدودیتهای سرعت و شتاب ربات
- 48. اعمال قیود ایمنی در فضای عمل
- 49. جلوگیری از برخورد میان رباتها
- 50. مدیریت برخورد ربات با قطعه و ابزار
- 51. کنترل فاصله ایمن میان عاملهای رباتیک
- 52. توقف اضطراری و لایه ایمنی مستقل از عامل یادگیرنده
- 53. شبیهسازی محیط مونتاژ برای آموزش MARL
- 54. ساخت محیط آموزشی با مدل دینامیکی ربات
- 55. مدلسازی اصطکاک، تماس و سختی قطعات در شبیهساز
- 56. Randomization محیط برای افزایش تعمیمپذیری
- 57. آموزش در شبیهساز و انتقال به ربات واقعی
- 58. حل شکاف شبیهسازی تا واقعیت در کنترل ربات
- 59. طراحی Curriculum Learning برای وظایف مونتاژ
- 60. آموزش مرحلهای از مونتاژ ساده تا پیچیده
- 61. اکتشاف و بهرهبرداری در محیطهای فیزیکی
- 62. کنترل نرخ اکتشاف برای جلوگیری از رفتارهای خطرناک
- 63. پایداری آموزش و کاهش نوسان سیاستها
- 64. تنظیم هایپرپارامترهای الگوریتم MARL
- 65. مدیریت طول اپیزود و شرایط پایان
- 66. ذخیره و بازپخش تجربههای موفق مونتاژ
- 67. ارزیابی موفقیت سیاستهای چندعامله
- 68. اندازهگیری دقت موقعیت و نیروی مونتاژ
- 69. ارزیابی زمان چرخه و بهرهوری رباتها
- 70. اندازهگیری مصرف انرژی در عملیات مونتاژ
- 71. ارزیابی هماهنگی و همکاری میان رباتها
- 72. آزمون مقاومت سیاست در برابر اختلالات محیطی
- 73. تحلیل خطا و تشخیص شکست مونتاژ
- 74. مقایسه عملکرد MARL با کنترلکنندههای کلاسیک
- 75. مقایسه با برنامهریزی حرکتی و کنترل مبتنی بر مدل
- 76. تحلیل Ablation برای اجزای سیستم چندعامله
- 77. آزمایش سناریوهای مختلف تعداد رباتها
- 78. مقیاسپذیری سیاست با افزایش عاملهای رباتیک
- 79. تعمیم سیاست به قطعات و هندسههای جدید
- 80. تعمیم به ایستگاههای مونتاژ با آرایش متفاوت
- 81. یادگیری انتقالی میان وظایف مونتاژ
- 82. سازگاری آنلاین سیاست با تغییر شرایط کاری
- 83. بهینهسازی همزمان دقت، سرعت و نیروی مونتاژ
- 84. طراحی معماری نهایی سیستم کنترل مبتنی بر MARL
- 85. استقرار سیاست یادگیری روی کنترلر ربات صنعتی
- 86. پایش آنلاین رفتار عاملهای رباتیک
- 87. ثبت داده و تحلیل عملکرد سیستم در زمان اجرا
- 88. طراحی سامانه مقاوم در برابر خرابی عاملها
- 89. بازیابی از خطا و بازتنظیم عملیات مونتاژ
- 90. اعتبارسنجی ایمنی پیش از اجرای واقعی
- 91. طراحی سناریوی عملی مونتاژ چندرباتی از ابتدا تا استقرار
SMART LEARNING PLATFORM
از مطالعه تا یادگیری ماندگار
فراتر از یک مجموعه فلشکارت؛ تجربهای تعاملی برای یادگیری، تمرین، مرور هوشمند و مشاهده مسیر پیشرفت شما، همراه با امکان دریافت گواهی پایان دوره در دورههای واجد شرایط.
مرور فاصلهدار
آمار یادگیری
گواهی دوزبانه
یادگیری را به یک مسیر قابل پیگیری تبدیل کنید
با ورود به سامانه آموزشی، محتوای دوره را بهصورت مرحلهای دنبال کنید، فلشکارتها را مرور کنید، دانش خود را با پرسشها و آزمونها بسنجید و روند پیشرفتتان را در طول مسیر ببینید.
⟳
مرور فاصلهدار هوشمند
با مرور زماندار، کارتهای تازه و کارتهای سررسیدشده را بر اساس برنامه مرور دنبال کنید. ارزیابی پاسخها به زمانبندی مرورهای بعدی کمک میکند تا تمرین متناسبتری داشته باشید.
◉
مشاهده مسیر پیشرفت
میزان مشاهده فلشکارتها، فعالیتهای مرور، عملکرد آزمونها و آمار یادگیری را بررسی کنید و تصویر روشنتری از مسیر آموزشی خود داشته باشید.
▤
یادگیری مرحلهبهمرحله
فصلها و بخشهای آموزشی را به ترتیب دنبال کنید، مطالب دیدهنشده را پیدا کنید و بدون سردرگمی به ادامه مسیر برگردید.
✓
تمرین و سنجش آموختهها
با نکتههای آموزشی، پرسش و پاسخ، کوییزها و آزمونهای پایان فصل، دانستههای خود را تمرین کنید و بخشهایی را که به توجه بیشتری نیاز دارند بشناسید.
SMART REVIEW
هر بار، مرور هدفمندتر
لازم نیست هر روز از ابتدا درباره اینکه چه چیزی را مرور کنید تصمیم بگیرید. سامانه، صف مرور روزانه را بر اساس کارتهای تازه و موعد مرور کارتها آماده میکند. شما پاسخ را ارزیابی میکنید و برنامه مرور با توجه به آن تنظیم میشود.
دوباره
برای کارتهایی که به تمرین زودتر نیاز دارند.
سخت
برای پاسخهایی که با دشواری به یاد آمدهاند.
خوب
برای پاسخهایی که بهدرستی به یاد آوردهاید.
آسان
برای کارتهایی که پاسخ آنها را بهآسانی میدانید.
برنامه مرور بر اساس ارزیابی شما تنظیم میشود؛ مرور منظم میتواند به تثبیت آموختهها کمک کند، اما بهتنهایی تضمینکننده تسلط کامل نیست.
محتوا را به شیوههای مختلف تمرین کنید
ساختار دورهها متناسب با موضوع آموزشی طراحی شده است و ممکن است انواع مختلفی از محتوا را در بر بگیرد.
نکتههای ساده
برای مرور سریع مفاهیم اصلی و نکات کلیدی.
نکتههای رسمی
برای تمرین تعاریف، اصطلاحات و بیان دقیق علمی.
کوییز
برای سنجش درک مطلب و بررسی گزینه صحیح.
پرسش و پاسخ
برای تمرین یادآوری و سنجش میزان تسلط بر مطالب.
محتوای هر دوره بر اساس ساختار و امکانات فعال همان دوره ارائه میشود.
LEARN ANYWHERE
همراه شما روی مرورگر
برای استفاده از نسخه تحت وب، کافی است با حساب کاربری خود وارد سامانه شوید. بدون نیاز به نصب یک برنامه اختصاصی، میتوانید از مرورگر سازگار روی گوشی، تبلت یا رایانه به دورههای در دسترس خود مراجعه کنید.
گوشی هوشمند
برای مطالعه در زمانهای کوتاه
تبلت و لپتاپ
برای مطالعه و مرور راحتتر
حساب کاربری شخصی
برای دسترسی به دورههای مجاز شما
COURSE COMPLETION CERTIFICATE
گواهی پایان دوره؛ ثبت دستاورد شما
در دورههایی که امکان دریافت گواهی برای آنها فعال است، میتوانید پس از تکمیل شرایط آموزشی، درخواست گواهی پایان دوره ثبت کنید.
شرایط درخواست گواهی
✓ داشتن دسترسی دارای قابلیت گواهی برای دوره مربوطه.
✓ تکمیل اطلاعات لازم در پروفایل، شامل کد ملی معتبر، عکس پرسنلی و نام و نام خانوادگی انگلیسی.
✓ مشاهده تمام فلشکارتهای فعال دوره.
✓ قبولی در آزمونهای پایان فصل، در صورت وجود آزمون برای فصلها.
فارسی و انگلیسی
پس از تأیید و انتشار، نسخههای فارسی و انگلیسی گواهی در دسترس قرار میگیرند.
استعلام آنلاین
گواهی منتشرشده دارای QR Code و لینک اختصاصی برای بررسی آنلاین اعتبار آن است.
دانلود و چاپ
پس از انتشار گواهی، امکان دریافت نسخه PDF فارسی و انگلیسی و چاپ آن فراهم است.
توجه: ثبت درخواست به معنای صدور قطعی نیست. درخواست گواهی پس از بررسی و تأیید ادمین منتشر میشود. این گواهی، گواهی پایان دوره آموزشی است و بهخودیخود معادل مدرک دانشگاهی یا مدرک رسمی مورد تأیید نهادهای دولتی نیست.
یادگیری را شروع کنید؛ پیشرفت را دنبال کنید
با تمرین منظم، مرور هدفمند و پیگیری مسیر آموزشی خود، قدمبهقدم دانش و مهارتهایتان را گسترش دهید.
هر کارت، یک قدم به جلو
امکانات محتوایی، مرور و گواهی بر اساس سطح دسترسی و تنظیمات هر دوره متفاوت است.
نگاهی به محیط سامانه
یادگیری هوشمند، قدمبهقدم
با محیط سامانه آموزشی آشنا شوید و نمونههایی از فضای یادگیری، فلشکارتها و ابزارهای مرور و تمرین را مشاهده کنید.
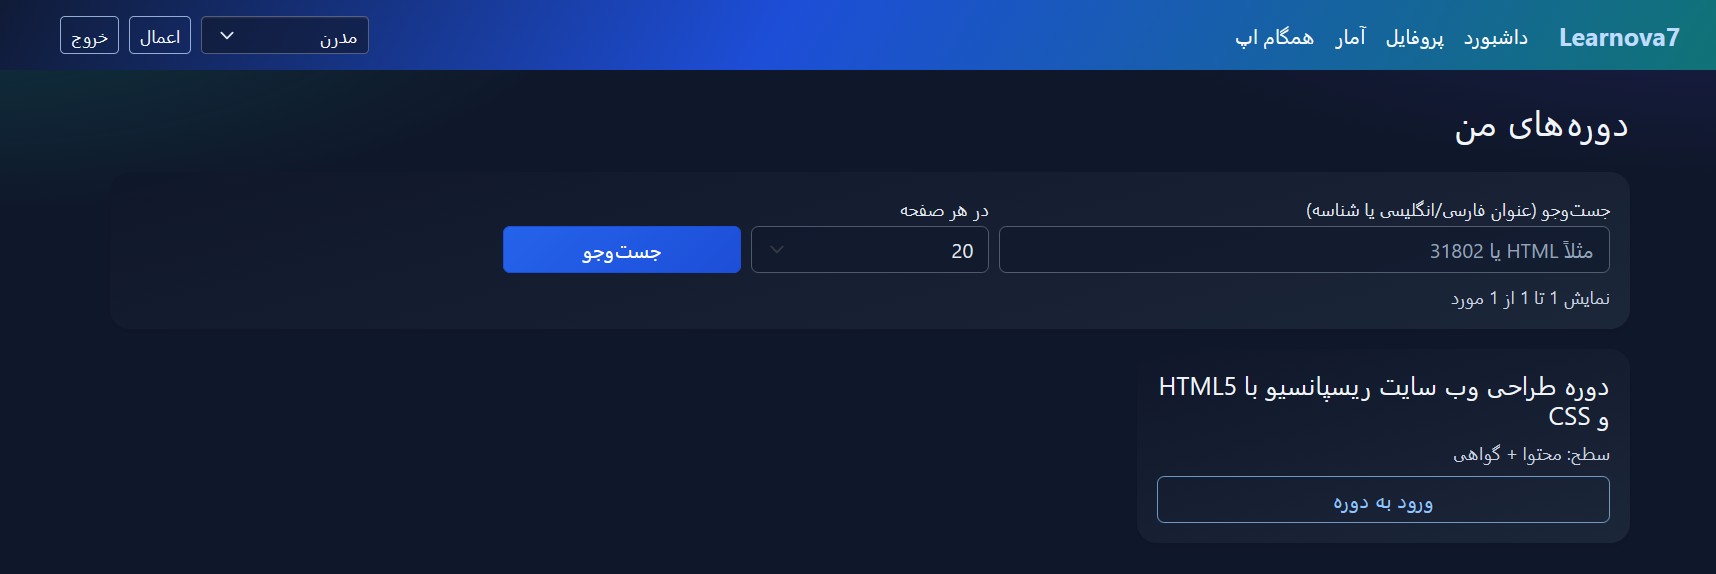
محیط سامانه آموزشی
برای مشاهده تصویر در اندازه بزرگتر کلیک کنید
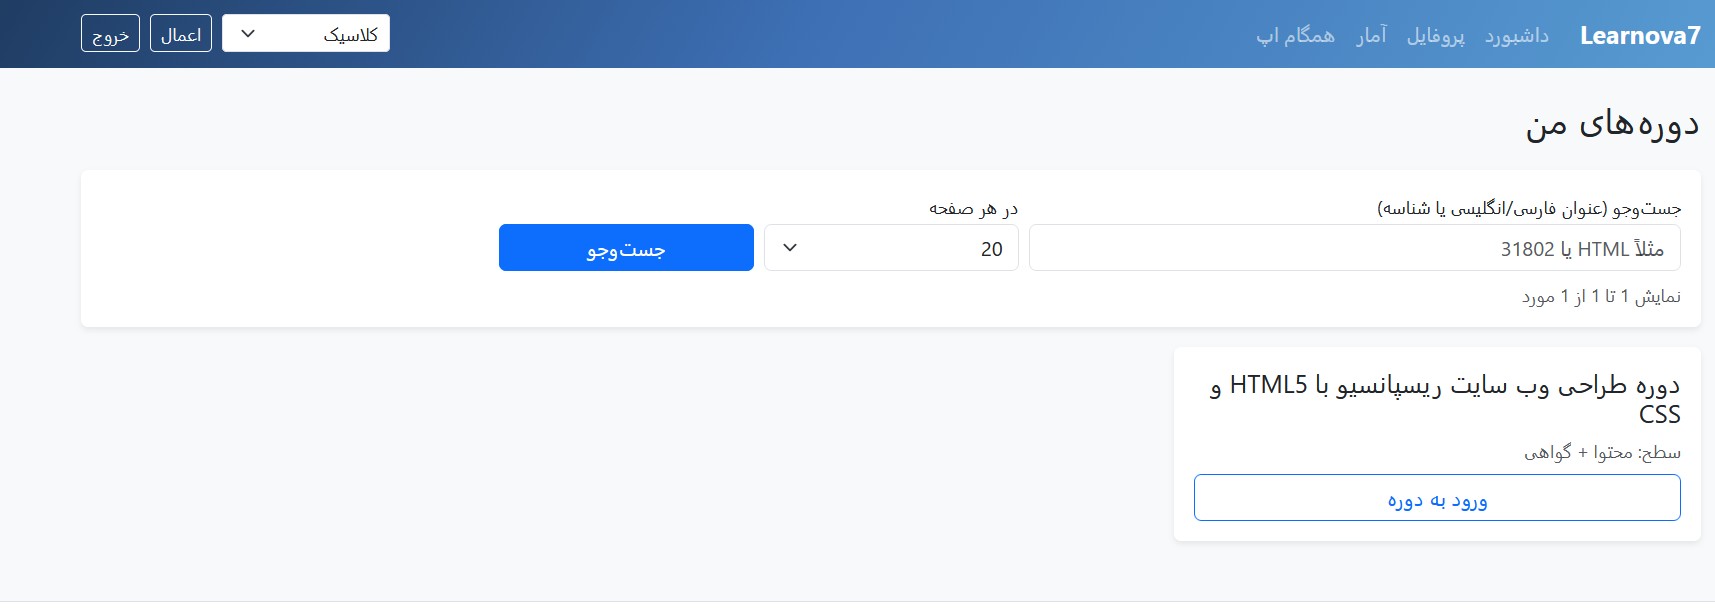
یادگیری و مرور مطالب
برای مشاهده تصویر در اندازه بزرگتر کلیک کنید
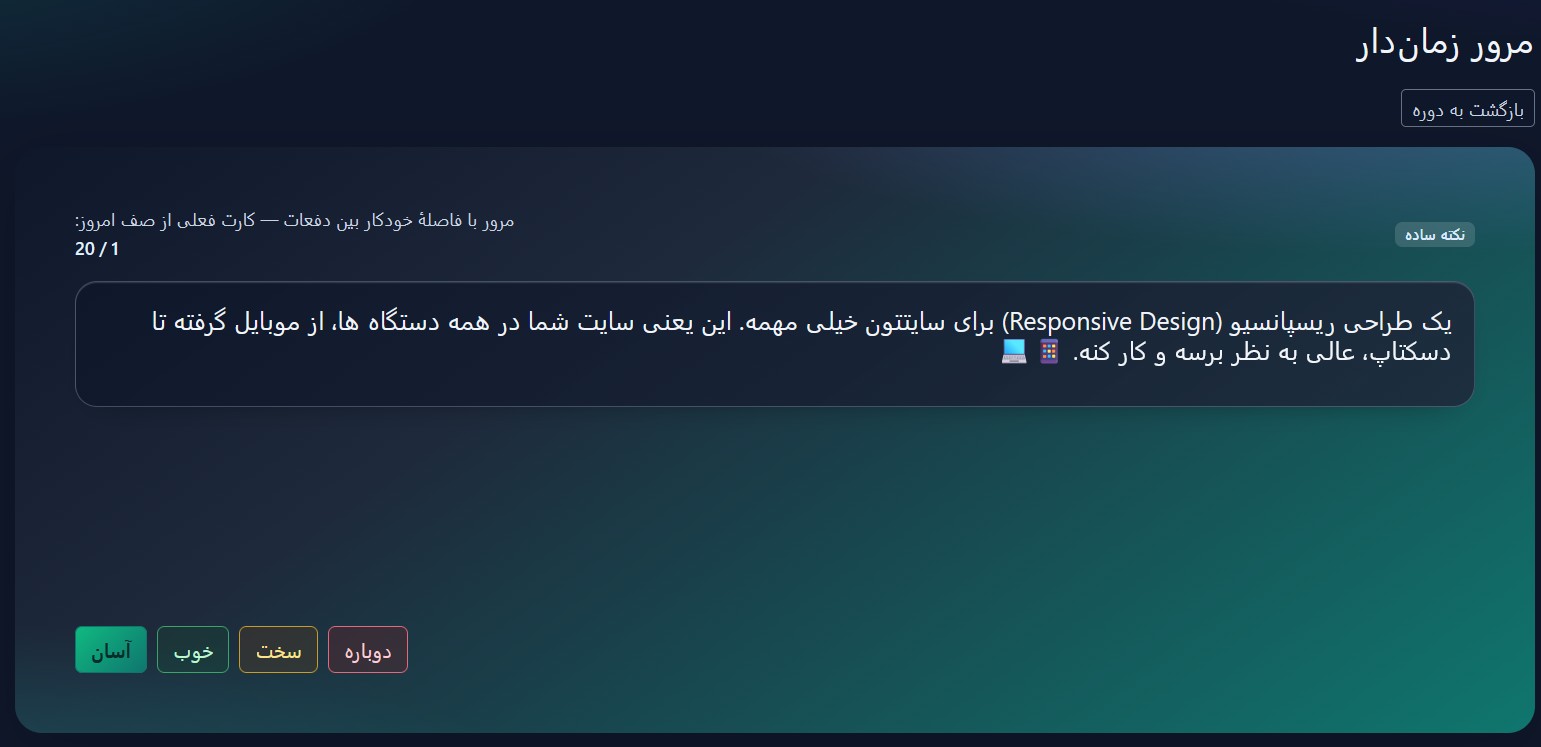
تجربه مطالعه تعاملی
برای مشاهده تصویر در اندازه بزرگتر کلیک کنید
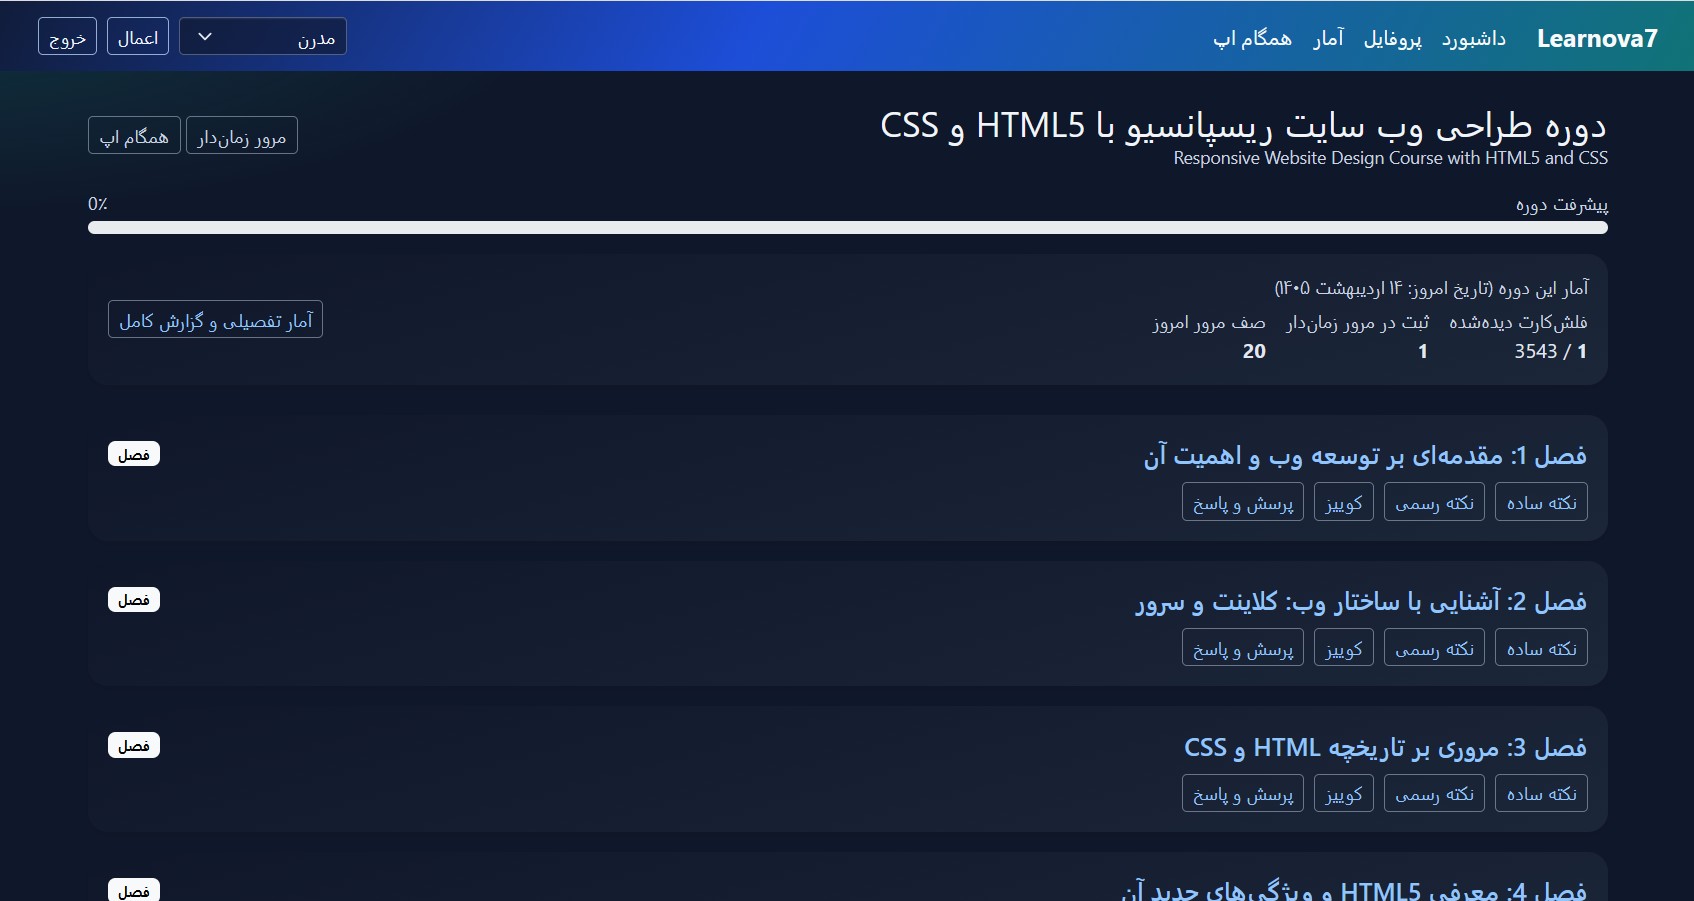
امکانات بیشتر سامانه
برای مشاهده تصویر در اندازه بزرگتر کلیک کنید
یادگیری فراتر از مطالعه معمولی
با فلشکارتهای آموزشی، مرور هدفمند و تمرین مستمر، مطالب را فعالانه یاد بگیرید و مسیر پیشرفت خود را دنبال کنید.
تگها:
MADDPG
MAPPO
MARL
Multi-Agent Reinforcement Learning
robotic assembly
Sim-to-Real
ربات صنعتی
کنترل ربات با هوش مصنوعی
کنترل رباتیک
کنترل نیرو
مونتاژ رباتیک
همکاری چندرباتی
هوش مصنوعی در رباتیک
یادگیری تقویتی
یادگیری تقویتی چندعامله
نظرات
هنوز نظری ثبت نشده است.
وارد شوید تا نظر ثبت کنید.