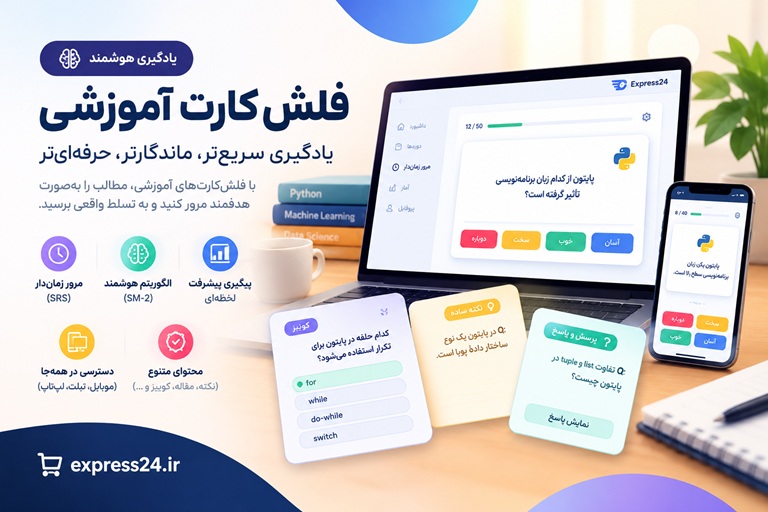
فلشکارتهای آموزشی اکتشاف رباتیک به عنوان ساخت گراف: از تئوری تا پیادهسازی عملی
اکتشاف رباتیک به عنوان ساخت گراف: از تئوری تا پیادهسازی عملی | دوره آموزشی اکتشاف رباتیک به عنوان ساخت گراف: از تئوری تا پیادهسازی عملی به دنیای رباتهای خودران و نقشهبرداری هوشمندانه خوش آمدید! آی...
🎓 دوره آموزشی جامع
📚 اطلاعات دوره
عنوان دوره: دوره اکتشاف رباتیک به عنوان ساخت گراف: از تئوری تا پیادهسازی عملی
موضوع کلی: رباتیک سیار و ناوبری خودکار
موضوع میانی: روشهای نقشهبرداری و مسیریابی مبتنی بر گراف
📋 سرفصلهای دوره
- 1. مقدمهای بر رباتیک سیار و ناوبری خودکار
- 2. مقدمهای بر اکتشاف رباتیک
- 3. اهمیت نقشهبرداری در رباتیک سیار
- 4. مفهوم گراف در نمایش محیط
- 5. ساخت گراف به عنوان هسته اکتشاف رباتیک
- 6. اهداف دوره: از تئوری تا پیادهسازی
- 7. ساختار کلی دوره
- 8. مفاهیم پایه نظریه گراف
- 9. انواع گرافها: جهتدار، بدون جهت، وزندار
- 10. مفاهیم گره (Node) و یال (Edge)
- 11. نمایش محیط به صورت گراف
- 12. مفاهیم فضای حالت (State Space)
- 13. انواع سنسورها برای جمعآوری دادههای محیطی
- 14. سنسورهای Lidar و کاربرد آن در نقشهبرداری
- 15. سنسورهای دوربین و پردازش تصویر برای استخراج ویژگی
- 16. سنسورهای IMU و Odometry برای تخمین موقعیت
- 17. جمعآوری دادههای سنسور و پیشپردازش آنها
- 18. فیلتر کالمن و انواع آن
- 19. فیلتر ذرات (Particle Filter)
- 20. نمایش فضای محیط به صورت سلولی (Occupancy Grid)
- 21. تبدیل دادههای سنسور به اطلاعات گراف
- 22. استخراج گرهها از محیط
- 23. تعریف گرهها: نقاط کلیدی، عوارض مهم، موقعیتهای قابل شناسایی
- 24. استخراج یالها از محیط
- 25. تعریف یالها: اتصال بین گرهها، فاصله، هزینه حرکت
- 26. روشهای مختلف ساخت گراف از دادههای سنسور
- 27. نقشهبرداری مبتنی بر ویژگی (Feature-based Mapping)
- 28. نقشهبرداری مبتنی بر عوارض (Landmark-based Mapping)
- 29. نقشهبرداری مبتنی بر ساختار (Structure-based Mapping)
- 30. نقشهبرداری از محیطهای ناشناخته
- 31. الگوریتمهای اکتشاف تصادفی
- 32. الگوریتمهای اکتشاف مبتنی بر اطلاعات (Information-theoretic Exploration)
- 33. مدلهای احتمالی برای اکتشاف
- 34. کسب اطلاعات جدید و به روز رسانی نقشه
- 35. اکتشاف برای پوشش کامل محیط
- 36. اکتشاف برای یافتن هدف خاص
- 37. اکتشاف برای ایجاد مسیر بهینه
- 38. الگوریتمهای ساخت گراف پویا (Dynamic Graph Construction)
- 39. مدیریت عدم قطعیت در ساخت گراف
- 40. بهروز رسانی گراف با دادههای جدید
- 41. حذف گرهها و یالهای منسوخ
- 42. مدلسازی عدم قطعیت در موقعیت گرهها
- 43. مدلسازی عدم قطعیت در وزن یالها
- 44. روشهای تثبیت (Stabilization) گراف
- 45. مسیرهیابی (Path Planning) در گراف ساخته شده
- 46. الگوریتم جستجوی اول سطح (BFS)
- 47. الگوریتم جستجوی اول عمق (DFS)
- 48. الگوریتم دایکسترا (Dijkstra's Algorithm)
- 49. الگوریتم A* (A-Star Algorithm)
- 50. یافتن کوتاهترین مسیر بین دو گره
- 51. یافتن مسیرهای بهینه با توجه به معیارهای مختلف
- 52. مدلسازی موانع و محدودیتها در گراف
- 53. طراحی مسیر با در نظر گرفتن دینامیک ربات
- 54. برنامهریزی مسیر در فضاهای سه بعدی
- 55. برنامهریزی مسیر در محیطهای پویا
- 56. مسیریابی در گرافهای بزرگ و پیچیده
- 57. بهینهسازی مسیر (Path Optimization)
- 58. تطبیق مسیر با محیط واقعی
- 59. مسیریابی مجدد (Re-planning) در صورت تغییر محیط
- 60. سیستمهای ناوبری مبتنی بر گراف
- 61. معماری کلی سیستم ناوبری
- 62. ادغام سنسورها و نقشهبرداری
- 63. ادغام نقشهبرداری و مسیریابی
- 64. استفاده از گراف برای تشخیص و اجتناب از موانع
- 65. سیستمهای SLAM (Simultaneous Localization and Mapping)
- 66. مبانی SLAM مبتنی بر گراف
- 67. مقایسه SLAM مبتنی بر گراف با سایر روشهای SLAM
- 68. پیادهسازی عملی الگوریتمهای ساخت گراف
- 69. ابزارها و کتابخانههای نرمافزاری (ROS, PCL, OpenCV)
- 70. پیادهسازی ساخت گراف با دادههای واقعی
- 71. تست و ارزیابی الگوریتمهای ساخت گراف
- 72. پیادهسازی الگوریتمهای مسیریابی
- 73. تست و ارزیابی الگوریتمهای مسیریابی
- 74. مثالهای کاربردی اکتشاف رباتیک مبتنی بر گراف
- 75. رباتهای کاوشگر در محیطهای ناشناخته (ماه، مریخ)
- 76. رباتهای امداد و نجات در مناطق حادثه دیده
- 77. رباتهای خودران در محیطهای شهری
- 78. رباتهای خانگی برای نقشهبرداری و نظافت
- 79. چالشهای پیش رو در اکتشاف رباتیک مبتنی بر گراف
- 80. پیچیدگی محاسباتی در گرافهای بزرگ
- 81. مدیریت حافظه و منابع
- 82. تأثیر نویز و عدم قطعیت سنسورها
- 83. اکتشاف و نقشهبرداری در محیطهای پیچیده و دینامیک
- 84. امنیت در سیستمهای ناوبری رباتیک
- 85. مسائل اخلاقی در رباتیک سیار
- 86. موضوعات پیشرفته در اکتشاف رباتیک مبتنی بر گراف
- 87. یادگیری تقویتی برای اکتشاف و مسیریابی
- 88. نقشهبرداری توپولوژیکی (Topological Mapping)
- 89. نقشهبرداری معنایی (Semantic Mapping)
- 90. اکتشاف چند رباته (Multi-robot Exploration)
- 91. مدیریت و ادغام نقشههای ایجاد شده توسط رباتهای متعدد
- 92. اقتصاد اطلاعات (Information Economics) در اکتشاف
- 93. طراحی استراتژیهای اکتشاف با هدف به حداکثر رساندن اطلاعات
- 94. مقایسه رویکردهای مختلف در ساخت گراف
- 95. مروری بر مقالات کلیدی در حوزه
- 96. آینده پژوهش در اکتشاف رباتیک به عنوان ساخت گراف
- 97. کاربردها و چشماندازهای آینده
- 98. جمعبندی دوره و مروری بر آموختهها
- 99. پروژه پایانی: پیادهسازی یک سیستم اکتشاف و ناوبری مبتنی بر گراف
- 100. طراحی معماری پروژه پایانی
SMART LEARNING PLATFORM
از مطالعه تا یادگیری ماندگار
فراتر از یک مجموعه فلشکارت؛ تجربهای تعاملی برای یادگیری، تمرین، مرور هوشمند و مشاهده مسیر پیشرفت شما، همراه با امکان دریافت گواهی پایان دوره در دورههای واجد شرایط.
مرور فاصلهدار
آمار یادگیری
گواهی دوزبانه
یادگیری را به یک مسیر قابل پیگیری تبدیل کنید
با ورود به سامانه آموزشی، محتوای دوره را بهصورت مرحلهای دنبال کنید، فلشکارتها را مرور کنید، دانش خود را با پرسشها و آزمونها بسنجید و روند پیشرفتتان را در طول مسیر ببینید.
⟳
مرور فاصلهدار هوشمند
با مرور زماندار، کارتهای تازه و کارتهای سررسیدشده را بر اساس برنامه مرور دنبال کنید. ارزیابی پاسخها به زمانبندی مرورهای بعدی کمک میکند تا تمرین متناسبتری داشته باشید.
◉
مشاهده مسیر پیشرفت
میزان مشاهده فلشکارتها، فعالیتهای مرور، عملکرد آزمونها و آمار یادگیری را بررسی کنید و تصویر روشنتری از مسیر آموزشی خود داشته باشید.
▤
یادگیری مرحلهبهمرحله
فصلها و بخشهای آموزشی را به ترتیب دنبال کنید، مطالب دیدهنشده را پیدا کنید و بدون سردرگمی به ادامه مسیر برگردید.
✓
تمرین و سنجش آموختهها
با نکتههای آموزشی، پرسش و پاسخ، کوییزها و آزمونهای پایان فصل، دانستههای خود را تمرین کنید و بخشهایی را که به توجه بیشتری نیاز دارند بشناسید.
SMART REVIEW
هر بار، مرور هدفمندتر
لازم نیست هر روز از ابتدا درباره اینکه چه چیزی را مرور کنید تصمیم بگیرید. سامانه، صف مرور روزانه را بر اساس کارتهای تازه و موعد مرور کارتها آماده میکند. شما پاسخ را ارزیابی میکنید و برنامه مرور با توجه به آن تنظیم میشود.
دوباره
برای کارتهایی که به تمرین زودتر نیاز دارند.
سخت
برای پاسخهایی که با دشواری به یاد آمدهاند.
خوب
برای پاسخهایی که بهدرستی به یاد آوردهاید.
آسان
برای کارتهایی که پاسخ آنها را بهآسانی میدانید.
برنامه مرور بر اساس ارزیابی شما تنظیم میشود؛ مرور منظم میتواند به تثبیت آموختهها کمک کند، اما بهتنهایی تضمینکننده تسلط کامل نیست.
محتوا را به شیوههای مختلف تمرین کنید
ساختار دورهها متناسب با موضوع آموزشی طراحی شده است و ممکن است انواع مختلفی از محتوا را در بر بگیرد.
نکتههای ساده
برای مرور سریع مفاهیم اصلی و نکات کلیدی.
نکتههای رسمی
برای تمرین تعاریف، اصطلاحات و بیان دقیق علمی.
کوییز
برای سنجش درک مطلب و بررسی گزینه صحیح.
پرسش و پاسخ
برای تمرین یادآوری و سنجش میزان تسلط بر مطالب.
محتوای هر دوره بر اساس ساختار و امکانات فعال همان دوره ارائه میشود.
LEARN ANYWHERE
همراه شما روی مرورگر
برای استفاده از نسخه تحت وب، کافی است با حساب کاربری خود وارد سامانه شوید. بدون نیاز به نصب یک برنامه اختصاصی، میتوانید از مرورگر سازگار روی گوشی، تبلت یا رایانه به دورههای در دسترس خود مراجعه کنید.
گوشی هوشمند
برای مطالعه در زمانهای کوتاه
تبلت و لپتاپ
برای مطالعه و مرور راحتتر
حساب کاربری شخصی
برای دسترسی به دورههای مجاز شما
COURSE COMPLETION CERTIFICATE
گواهی پایان دوره؛ ثبت دستاورد شما
در دورههایی که امکان دریافت گواهی برای آنها فعال است، میتوانید پس از تکمیل شرایط آموزشی، درخواست گواهی پایان دوره ثبت کنید.
شرایط درخواست گواهی
✓ داشتن دسترسی دارای قابلیت گواهی برای دوره مربوطه.
✓ تکمیل اطلاعات لازم در پروفایل، شامل کد ملی معتبر، عکس پرسنلی و نام و نام خانوادگی انگلیسی.
✓ مشاهده تمام فلشکارتهای فعال دوره.
✓ قبولی در آزمونهای پایان فصل، در صورت وجود آزمون برای فصلها.
فارسی و انگلیسی
پس از تأیید و انتشار، نسخههای فارسی و انگلیسی گواهی در دسترس قرار میگیرند.
استعلام آنلاین
گواهی منتشرشده دارای QR Code و لینک اختصاصی برای بررسی آنلاین اعتبار آن است.
دانلود و چاپ
پس از انتشار گواهی، امکان دریافت نسخه PDF فارسی و انگلیسی و چاپ آن فراهم است.
توجه: ثبت درخواست به معنای صدور قطعی نیست. درخواست گواهی پس از بررسی و تأیید ادمین منتشر میشود. این گواهی، گواهی پایان دوره آموزشی است و بهخودیخود معادل مدرک دانشگاهی یا مدرک رسمی مورد تأیید نهادهای دولتی نیست.
یادگیری را شروع کنید؛ پیشرفت را دنبال کنید
با تمرین منظم، مرور هدفمند و پیگیری مسیر آموزشی خود، قدمبهقدم دانش و مهارتهایتان را گسترش دهید.
هر کارت، یک قدم به جلو
امکانات محتوایی، مرور و گواهی بر اساس سطح دسترسی و تنظیمات هر دوره متفاوت است.
نگاهی به محیط سامانه
یادگیری هوشمند، قدمبهقدم
با محیط سامانه آموزشی آشنا شوید و نمونههایی از فضای یادگیری، فلشکارتها و ابزارهای مرور و تمرین را مشاهده کنید.
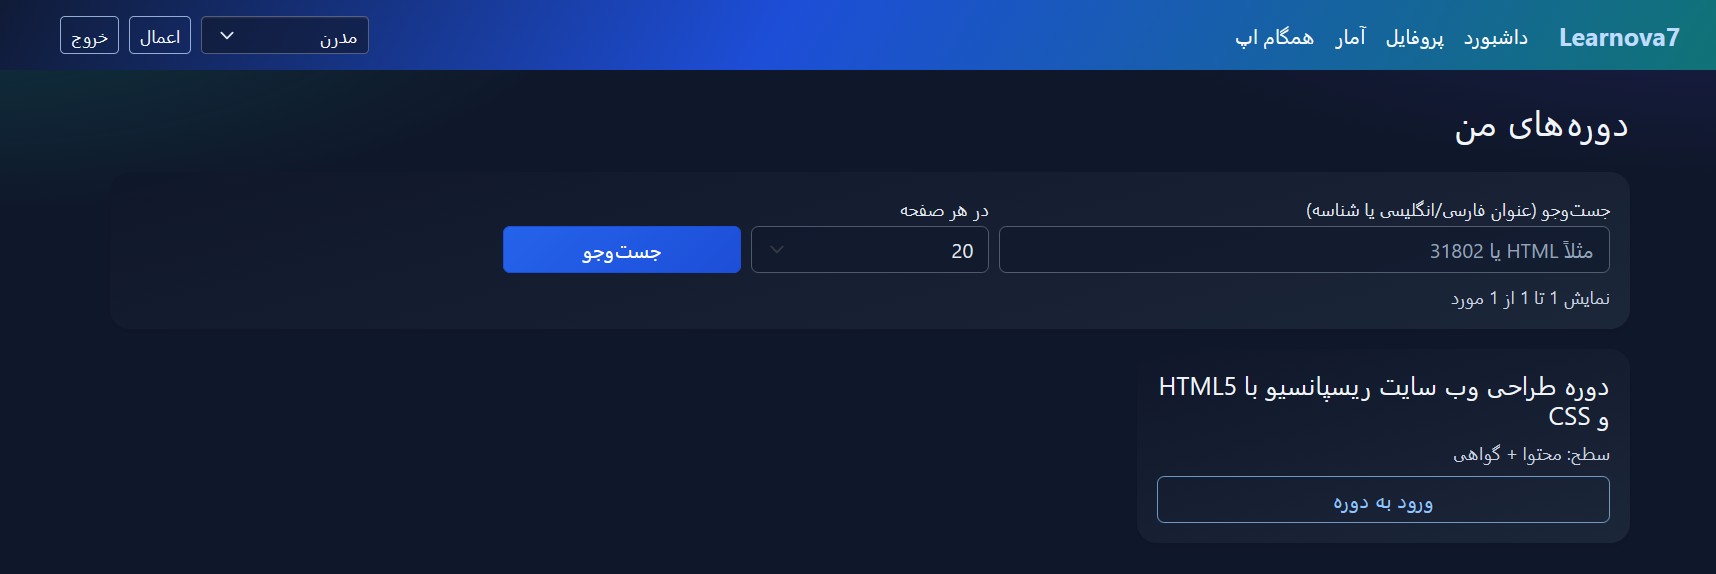
محیط سامانه آموزشی
برای مشاهده تصویر در اندازه بزرگتر کلیک کنید
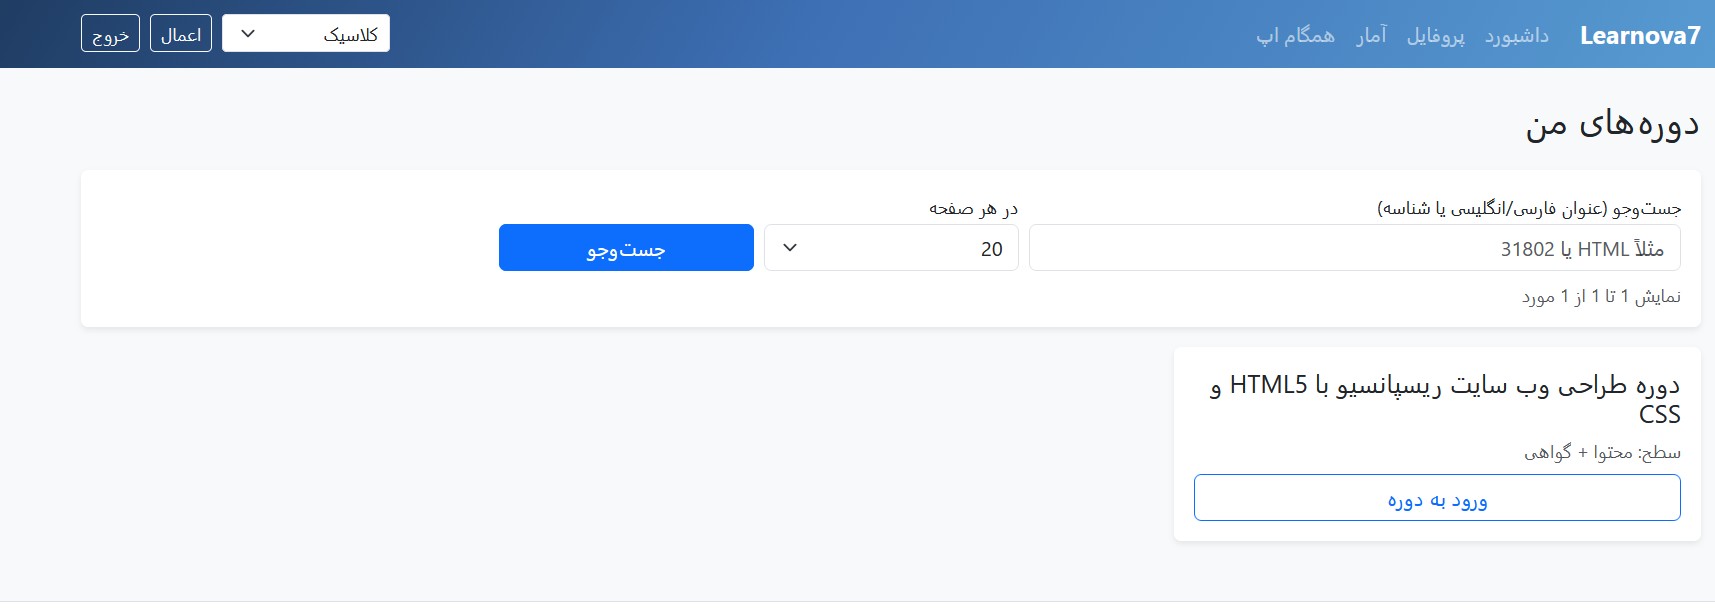
یادگیری و مرور مطالب
برای مشاهده تصویر در اندازه بزرگتر کلیک کنید
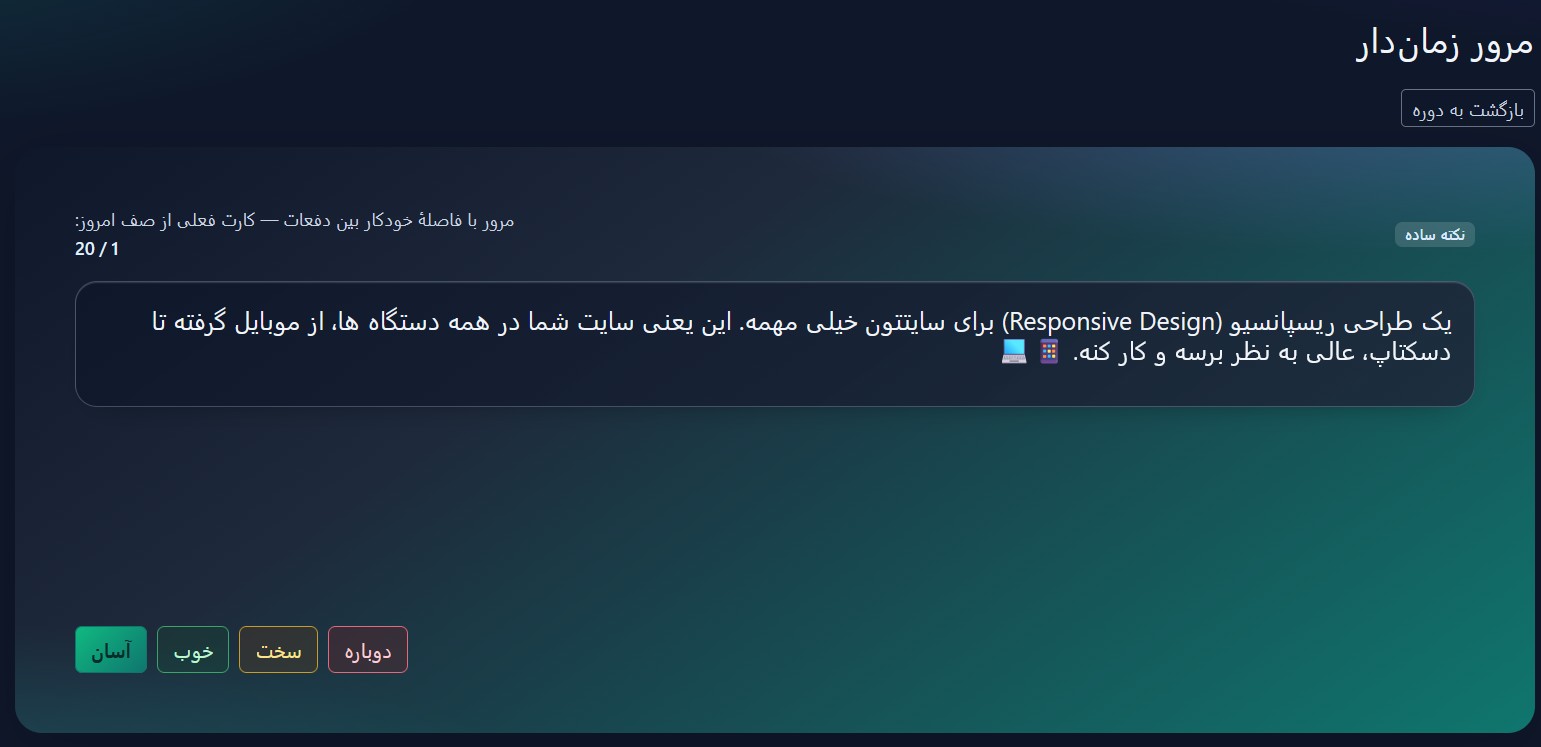
تجربه مطالعه تعاملی
برای مشاهده تصویر در اندازه بزرگتر کلیک کنید
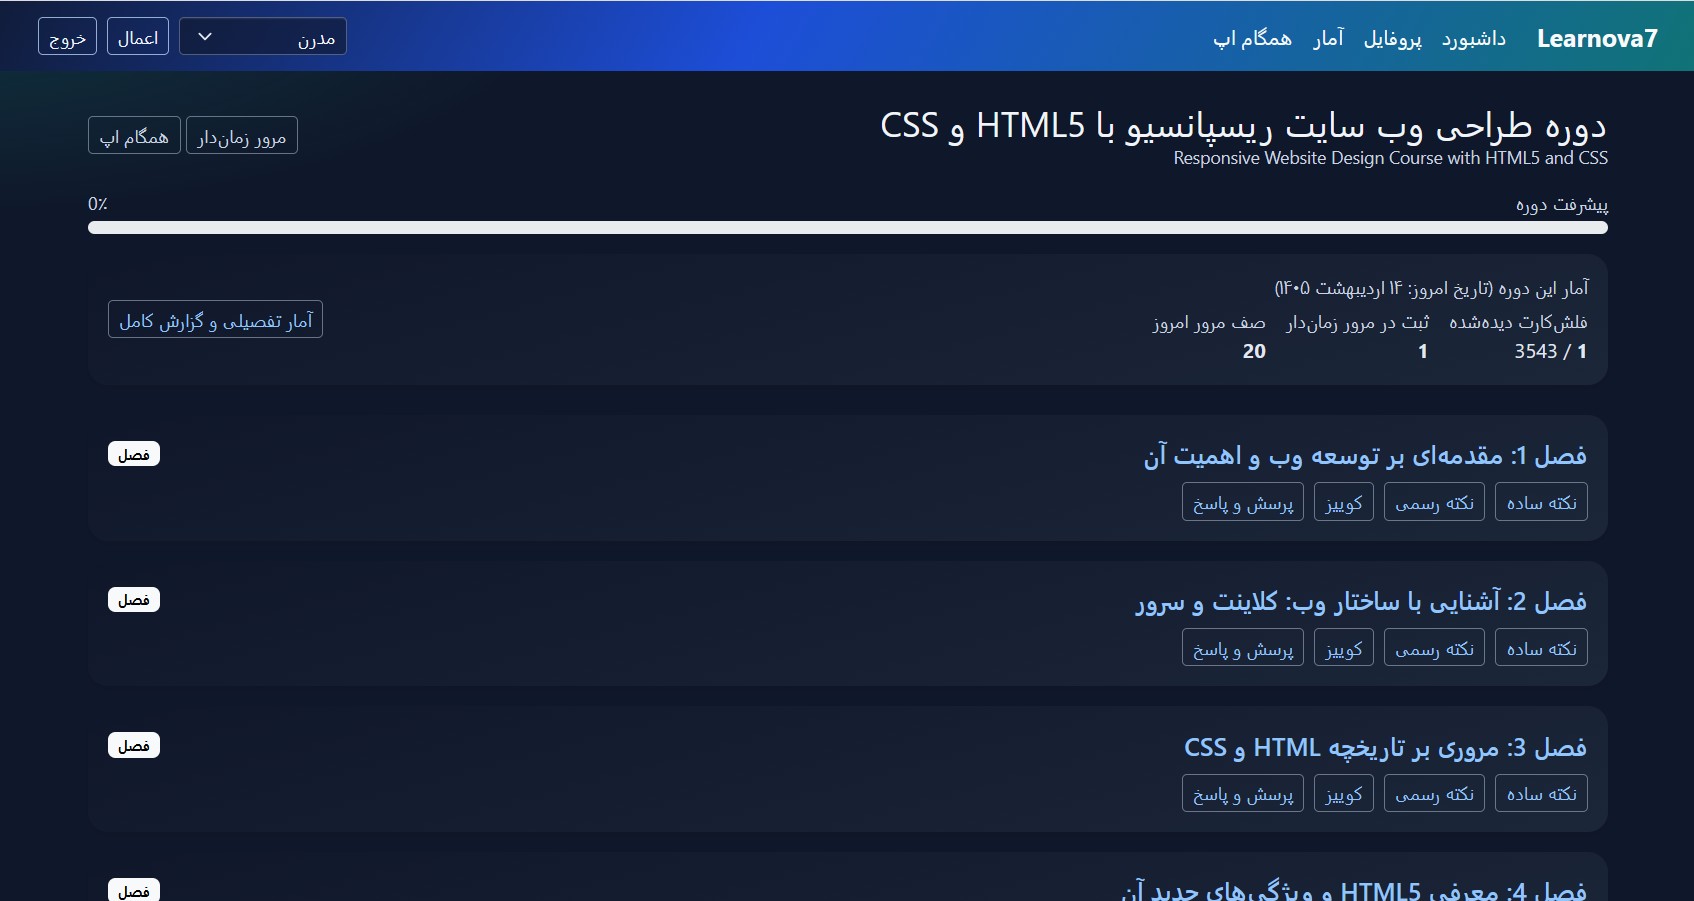
امکانات بیشتر سامانه
برای مشاهده تصویر در اندازه بزرگتر کلیک کنید
یادگیری فراتر از مطالعه معمولی
با فلشکارتهای آموزشی، مرور هدفمند و تمرین مستمر، مطالب را فعالانه یاد بگیرید و مسیر پیشرفت خود را دنبال کنید.
تگها:
autonomous navigation
Graph Construction
Graph Theory
Graph-based mapping
Graph-based navigation
Mobile Robotics
Path Planning
Robotic exploration
SLAM
اکتشاف رباتیک
رباتیک سیار
ساخت گراف
مسیریابی مبتنی بر گراف
ناوبری خودکار
نقشهبرداری مبتنی بر گراف
نظرات
هنوز نظری ثبت نشده است.
وارد شوید تا نظر ثبت کنید.